ArduCopter(ArduPilot)調參練習
TuneKata 把真的 ArduCopter 飛控韌體搬進瀏覽器,帶你照官方調參流程一步步走完,再加 Loiter 定點:懸停、濾波、QuikTune、AutoTune、Loiter。每一步做對了自動打勾,把流程練熟再上真機。
試用 7 天八步全開,之後第 1、2 步永久免費;用 Email 收驗證碼登入,不用安裝任何東西。
兩分鐘看完
從開機、第一次試飛到 AutoTune,八步的樣子一次看完。
影片由 YouTube 提供,按播放才會載入(youtube-nocookie.com)。
Why
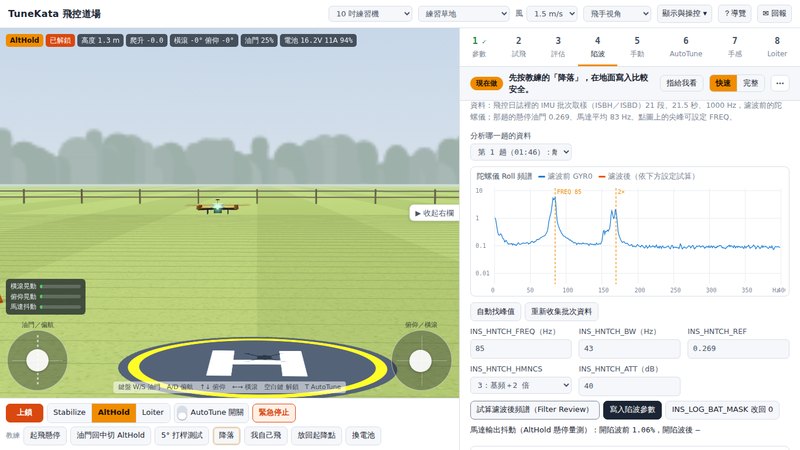
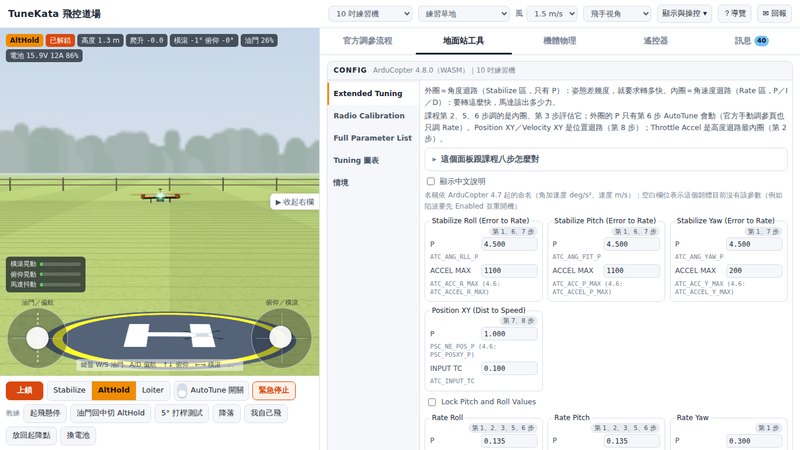
畫面裡跑的是 ArduCopter 韌體本身,1,400 多個參數、PreArm 訊息、AutoTune 進度、DataFlash 日誌,都跟 Mission Planner 看到的一樣。你學到的名詞、畫面、流程,真機上一模一樣。模擬機調出來的數值只屬於模擬機,不可用於真機。
ArduPilot 標誌經其開發團隊同意使用。本站與 ArduPilot 專案無隸屬關係,也未獲其背書。
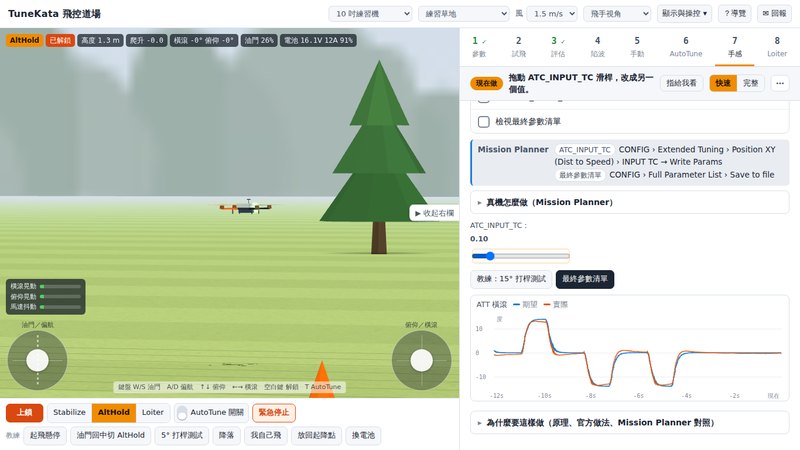
照 ArduPilot 官方調參文件排的八步課程,每一步有任務、有判定:懸停油門學到了沒、陷波濾波有沒有壓掉震動、AutoTune 的增益有沒有存起來,做對了自動打勾。
USB 接上自己的遙控器,開關、搖桿照 ArduPilot 的規則處理。練完 10 吋練習機,換 22 吋大型機,或隨機產生一台重量、馬達、螺旋槳都不同的機體再練一次。
The eight steps
照 ArduPilot 官方調參文件的順序排,最後加上 Loiter 定點。每一步有任務、有判定,做對了自動打勾。
Inside the app


Requirements
Mission
我們的目標很簡單:讓世界上每一個想學調參的人,都能在碰真機之前先練到會。
調 PID 這件事,大家幾乎都是靠炸機學會的。官方文件寫得很完整,但光看文字很難想像飛機會怎麼反應;真機又貴,調錯一個數字可能就是一次維修。
我自己是無人機研發工程師,也是這樣一路摔過來的。所以做了這個地方:用真正的飛控韌體,讓你在瀏覽器裡把官方的調參流程完整走過一遍,調錯了按一下就重來。
目前只有多旋翼。定翼機與 VTOL(垂直起降)版還在評估:有興趣請寄信到 support@tunekata.com,主旨寫「定翼機版」,人數夠多就做。
新帳號免費試用 7 天,八步全開;到期後第 1、2 步永久免費。付款由 Paddle 代收,隨時可以取消。學校與公司的團體席次另外報價。